







خيارات مجموعة مطوّري ماسح ضوئي LiDAR بزوايا 360 درجة
أنشئ مشروع مسح ومسافة باستخدام وحدة ليدار مدمجة بزاوية 360 درجة أو طقم تطوير محدد.
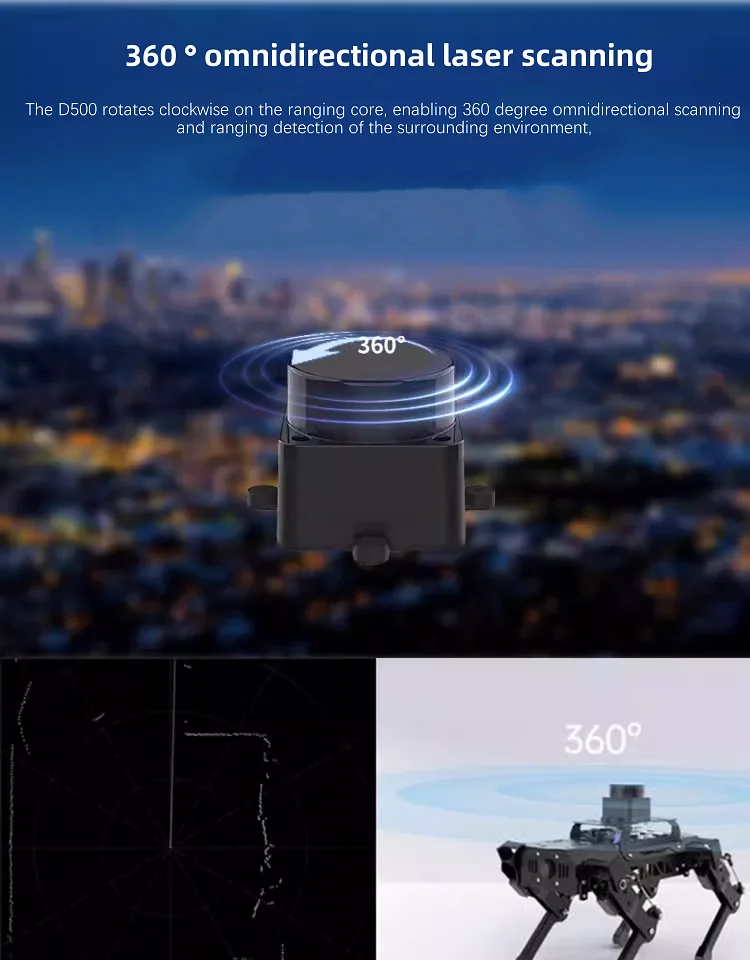
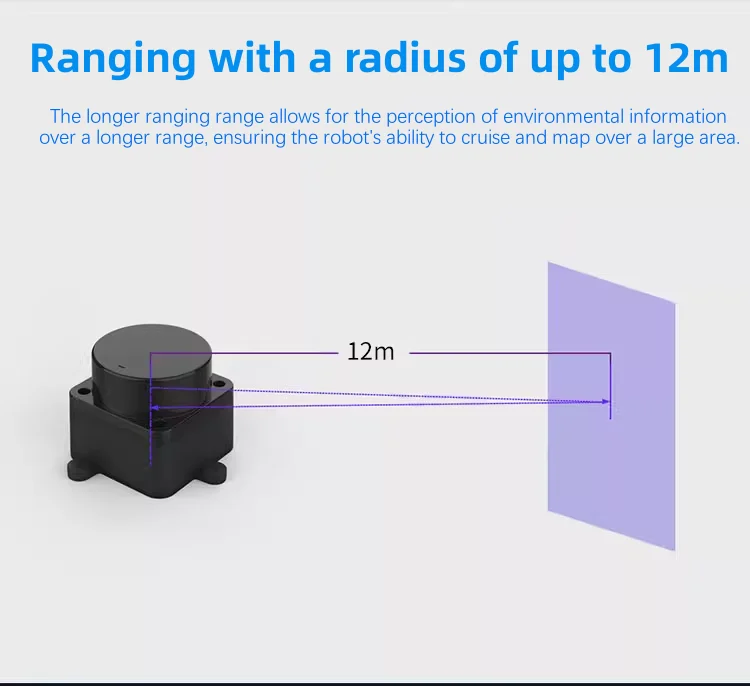
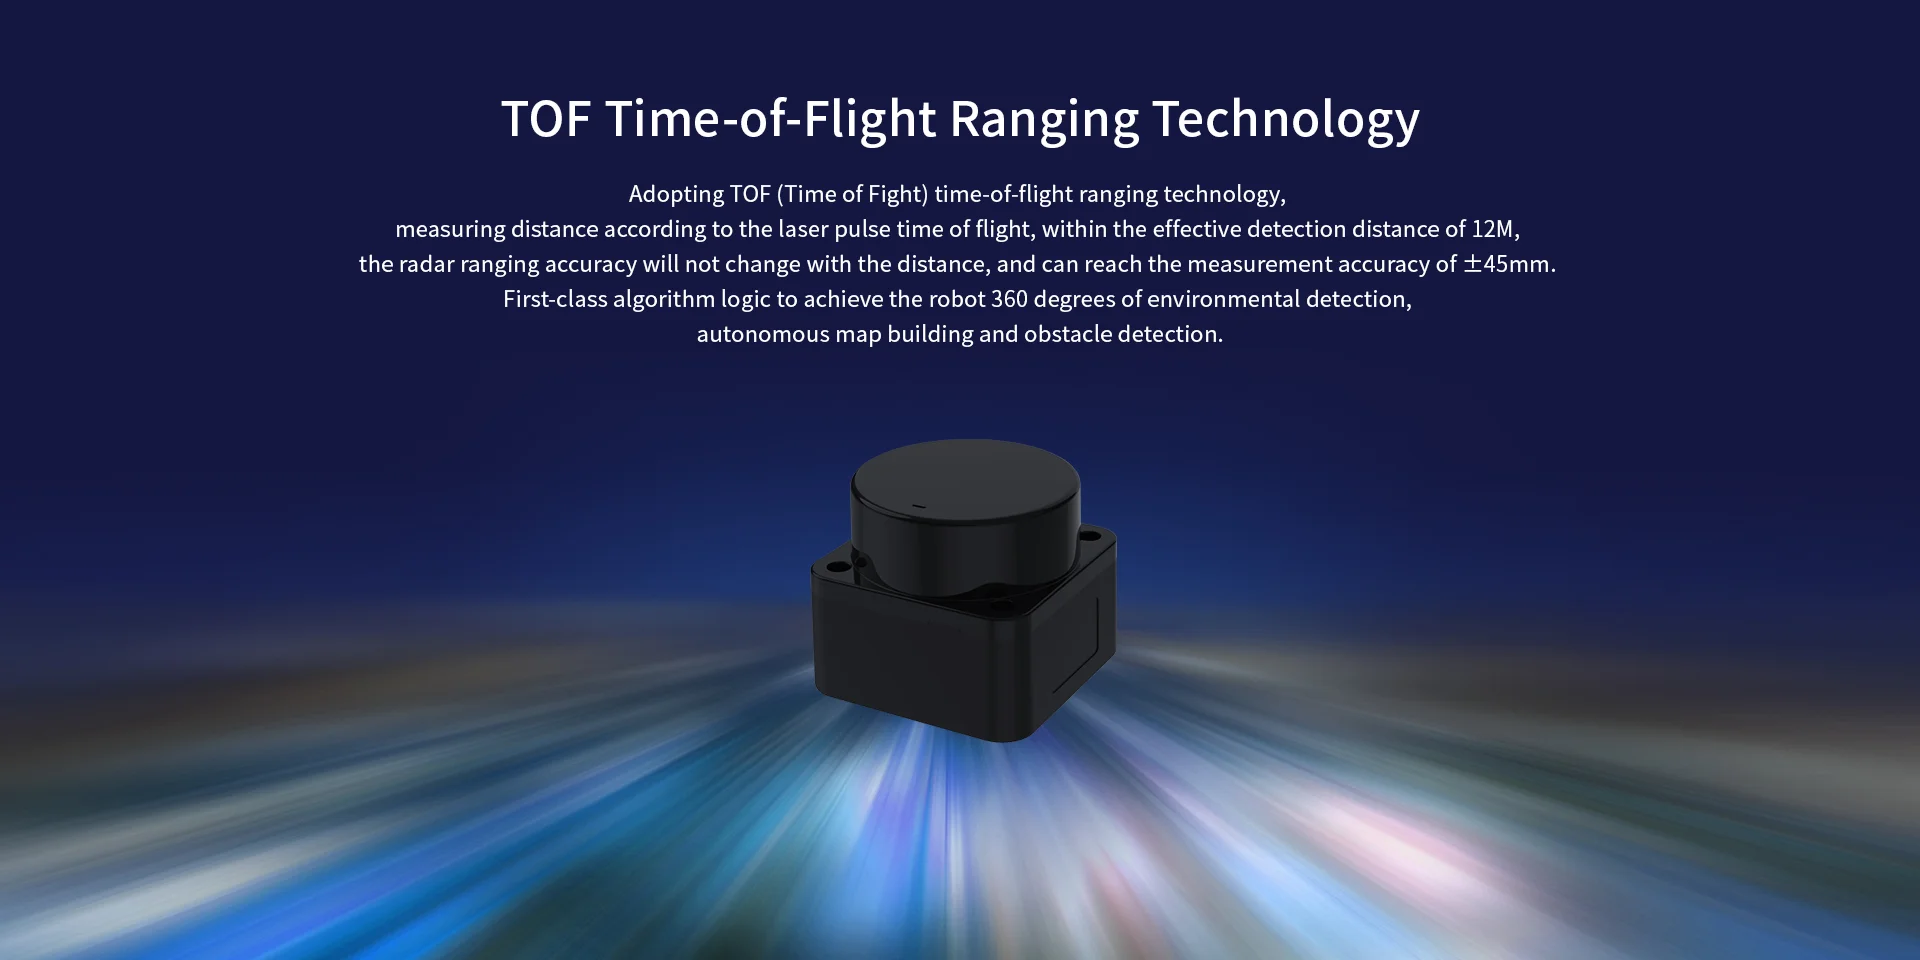
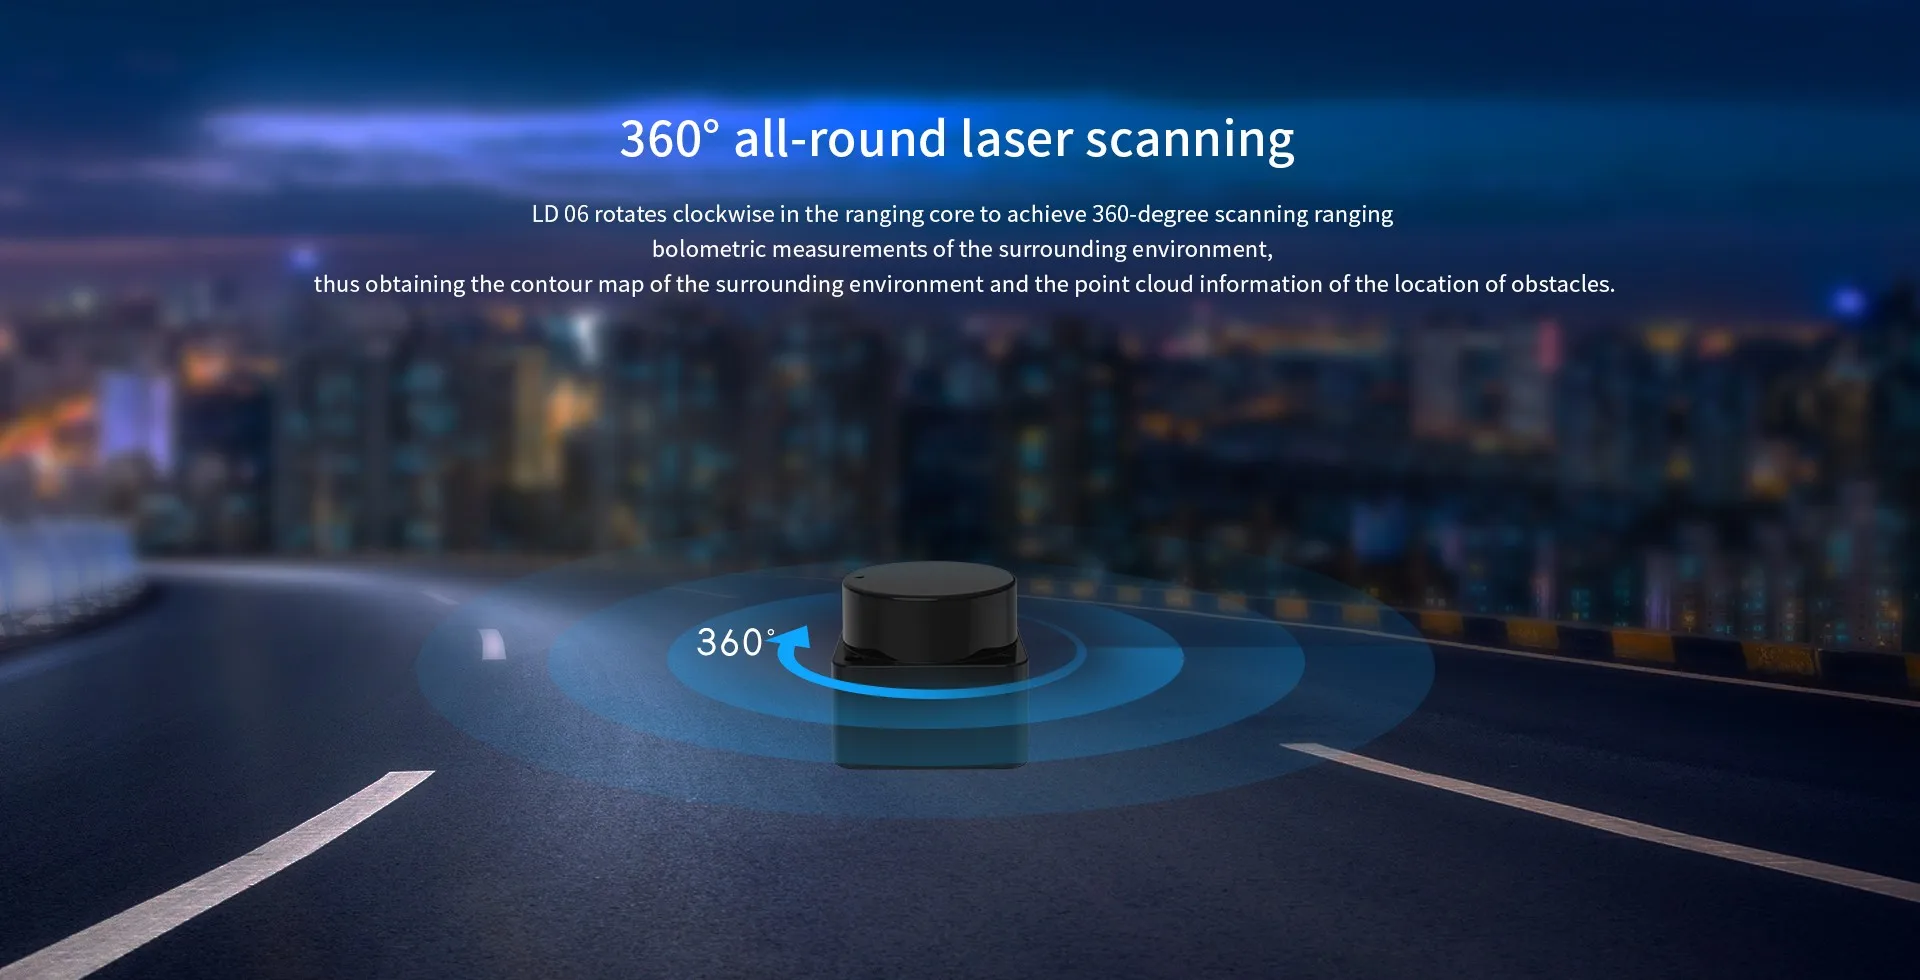
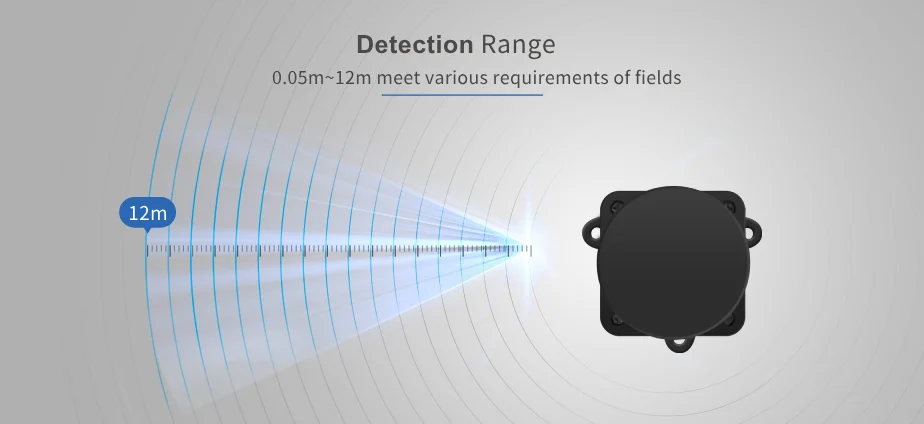
✅ اجمع قراءات المسافة حول المستشعر - يوفر المسح الدوار مسار القياس المحيطي الموضح.
✅ وصّل المسح ببرامج التطوير - توفر ترتيبات UART وSDK المدعومة مسارات للتكامل مع المضيف.
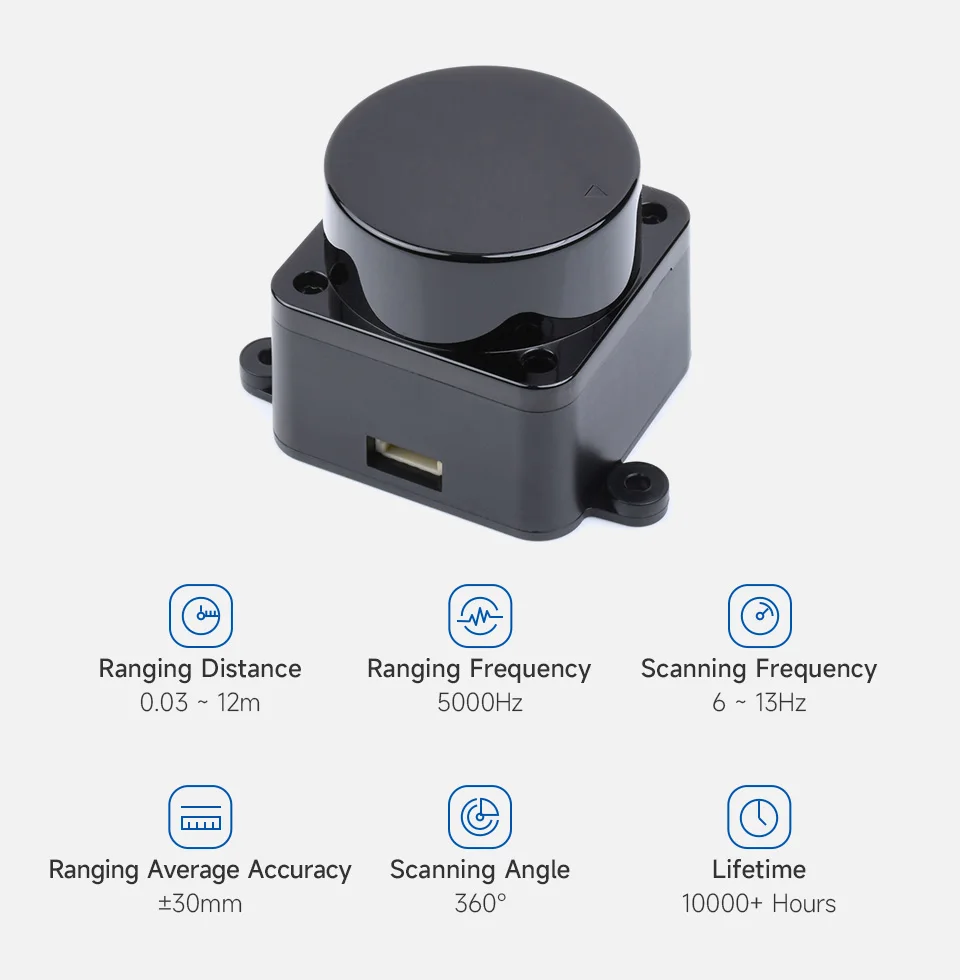
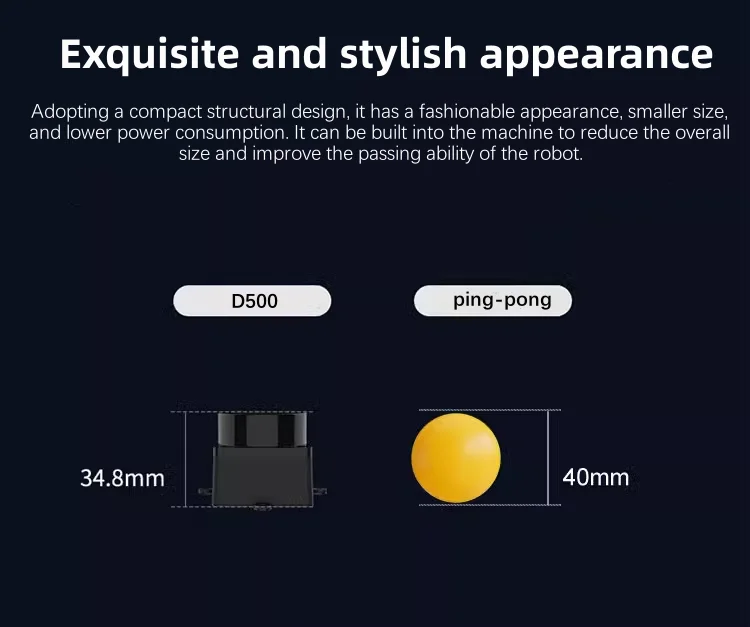
✅ اختر نسخة الليدار للمشروع - توفر خيارات COIN-D4A وLD19 وD300 وD500 تكوينات مختلفة للوحدة أو الطقم.
استخدم المسح في التطبيق المضيف
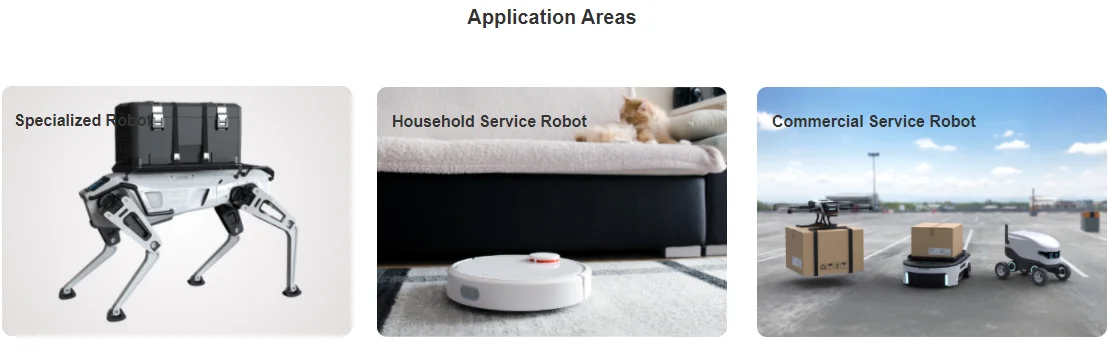
يوفر الليدار عينات للمسافة يمكن للبرنامج استخدامها في الرسم الخرائطي أو تجربة روبوتية. اختر المستشعر الدقيق، وثبّته بمسار مسح واضح، واضبط برنامج التشغيل المطابق.
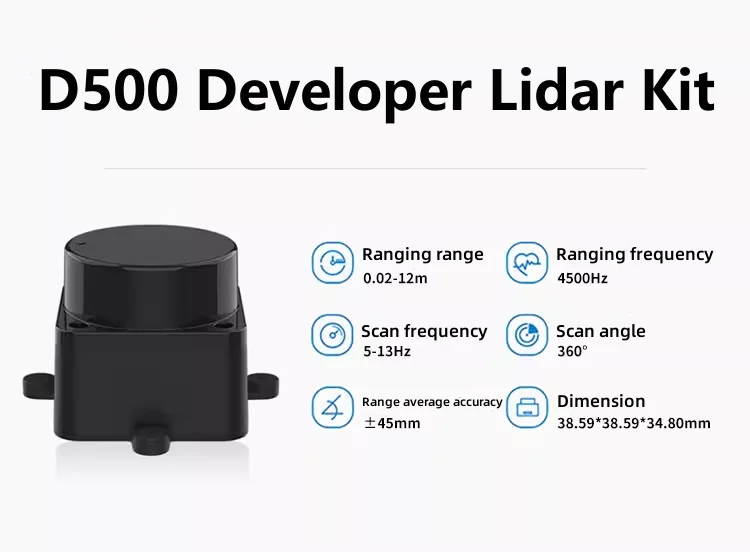
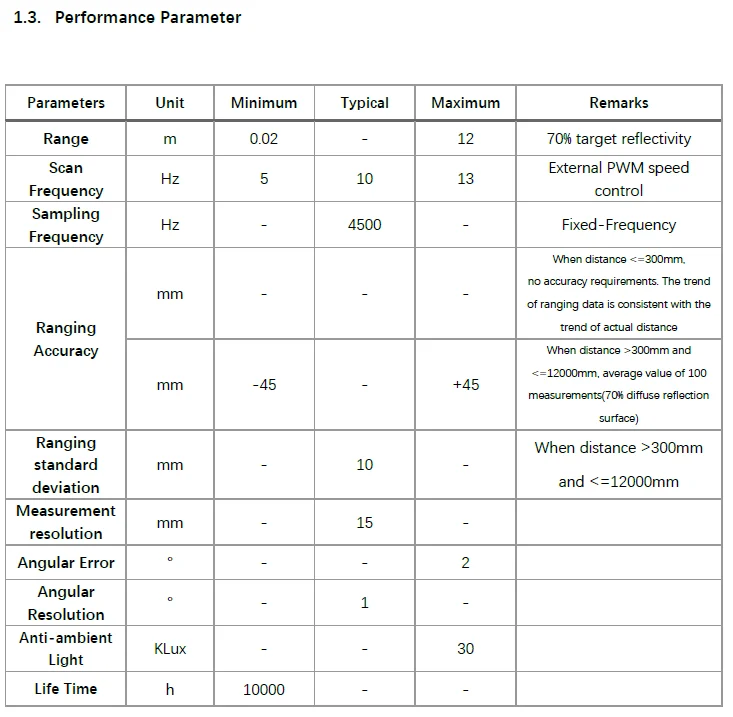
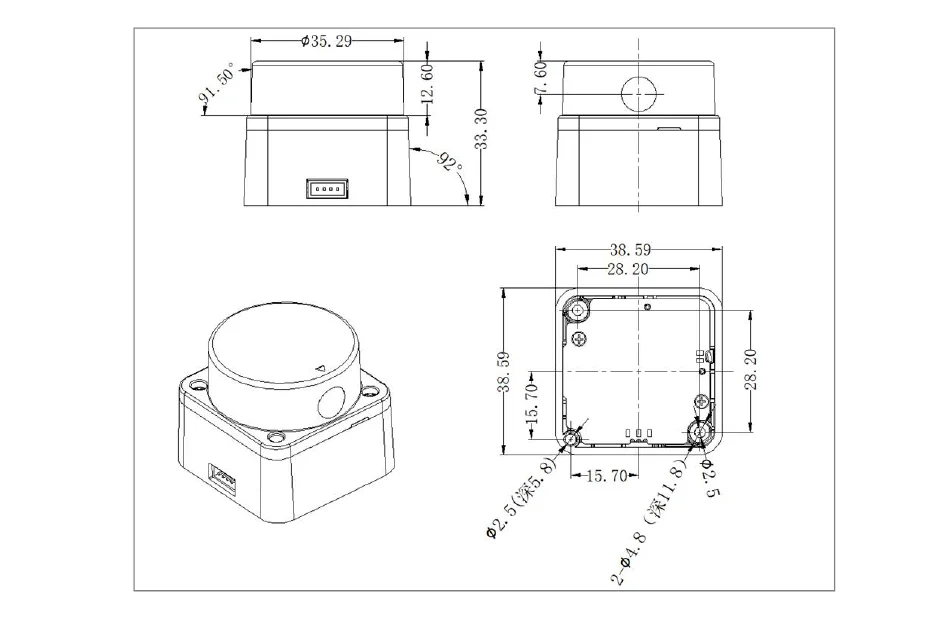
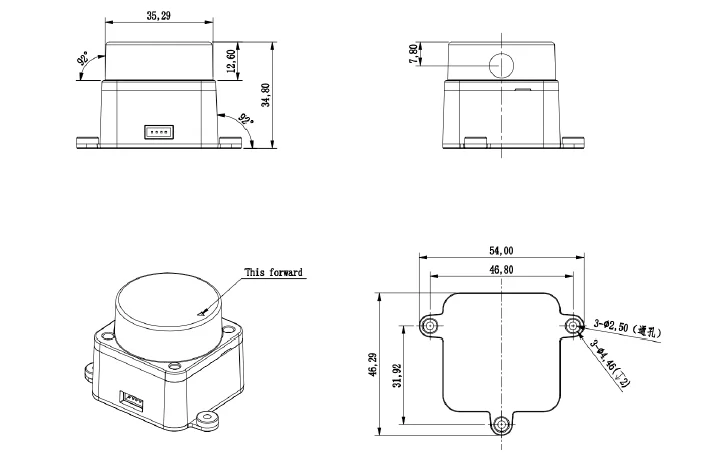
تحقق من نطاق كل نسخة، والبروتوكول، ومحتويات الطقم بدلاً من تطبيق قيم D500 على كل خيار. المستشعر ليس نظام ملاحة أو سلامة كاملًا، كما أن سطح الهدف والضوء وطريقة التركيب يمكن أن تؤثر في المسح المفيد.
 https://gitee.com/ldrobotSensorTeam/ldlidar_sl_sdk
حزمة ROS
https://github.com/ldrobotSensorTeam/ldlidar_sl_ros
https://gitee.com/ldrobotSensorTeam/ldlidar_sl_ros
حزمة ROS2
https://github.com/ldrobotSensorTeam/ldlidar_sl_ros2
https://gitee.com/ldrobotSensorTeam/ldlidar_sl_ros2https://github.com/ldrobotSensorTeam/ld_desktop_tool/releases
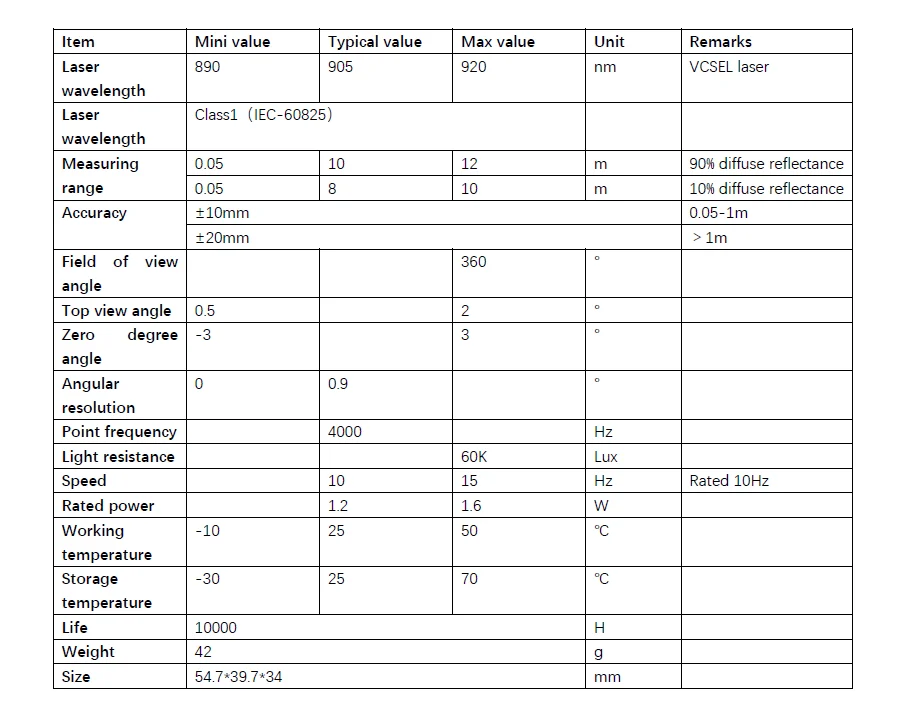
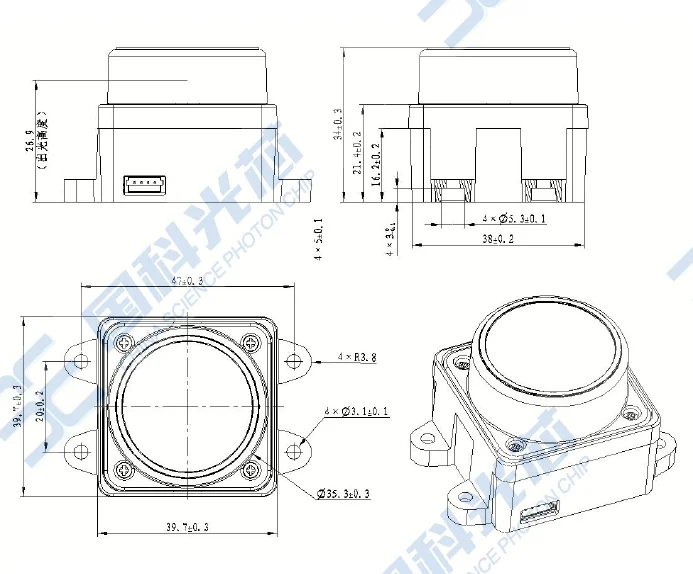
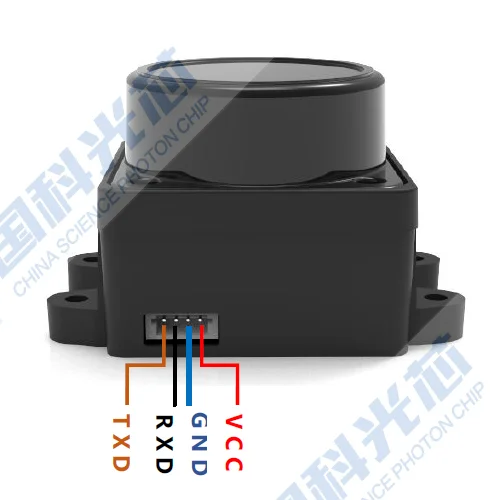
 مرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتجمرجع المنتج
التفاصيل التقنية
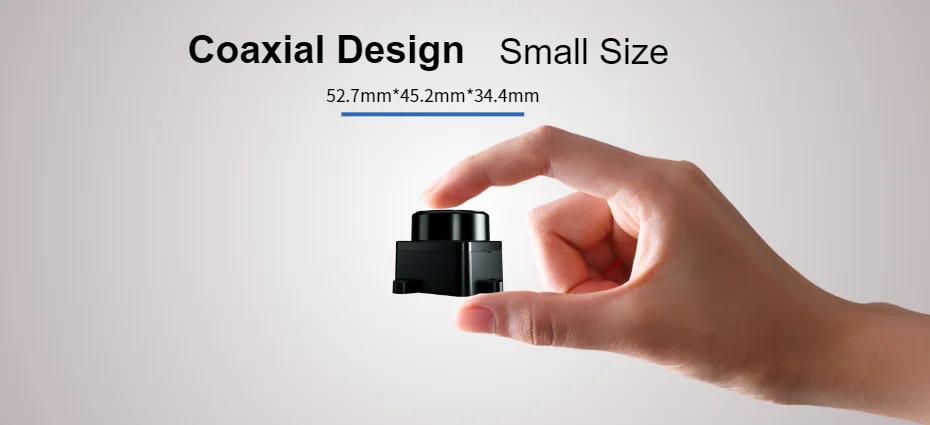
- النوع: ليدار مسح بزاوية 360 درجة
- الاختيارات: COIN-D4A، LD19 مع موصل، طقم D300 أو طقم D500
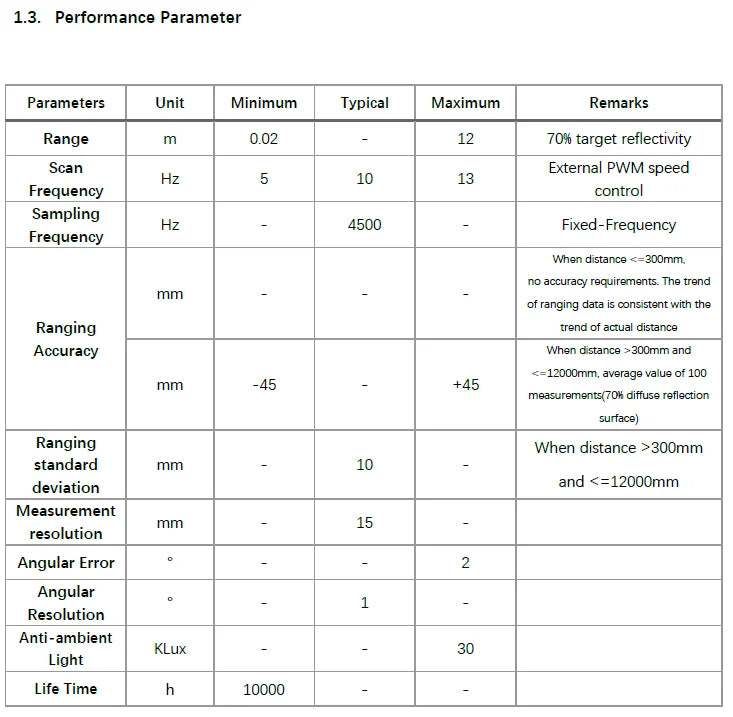
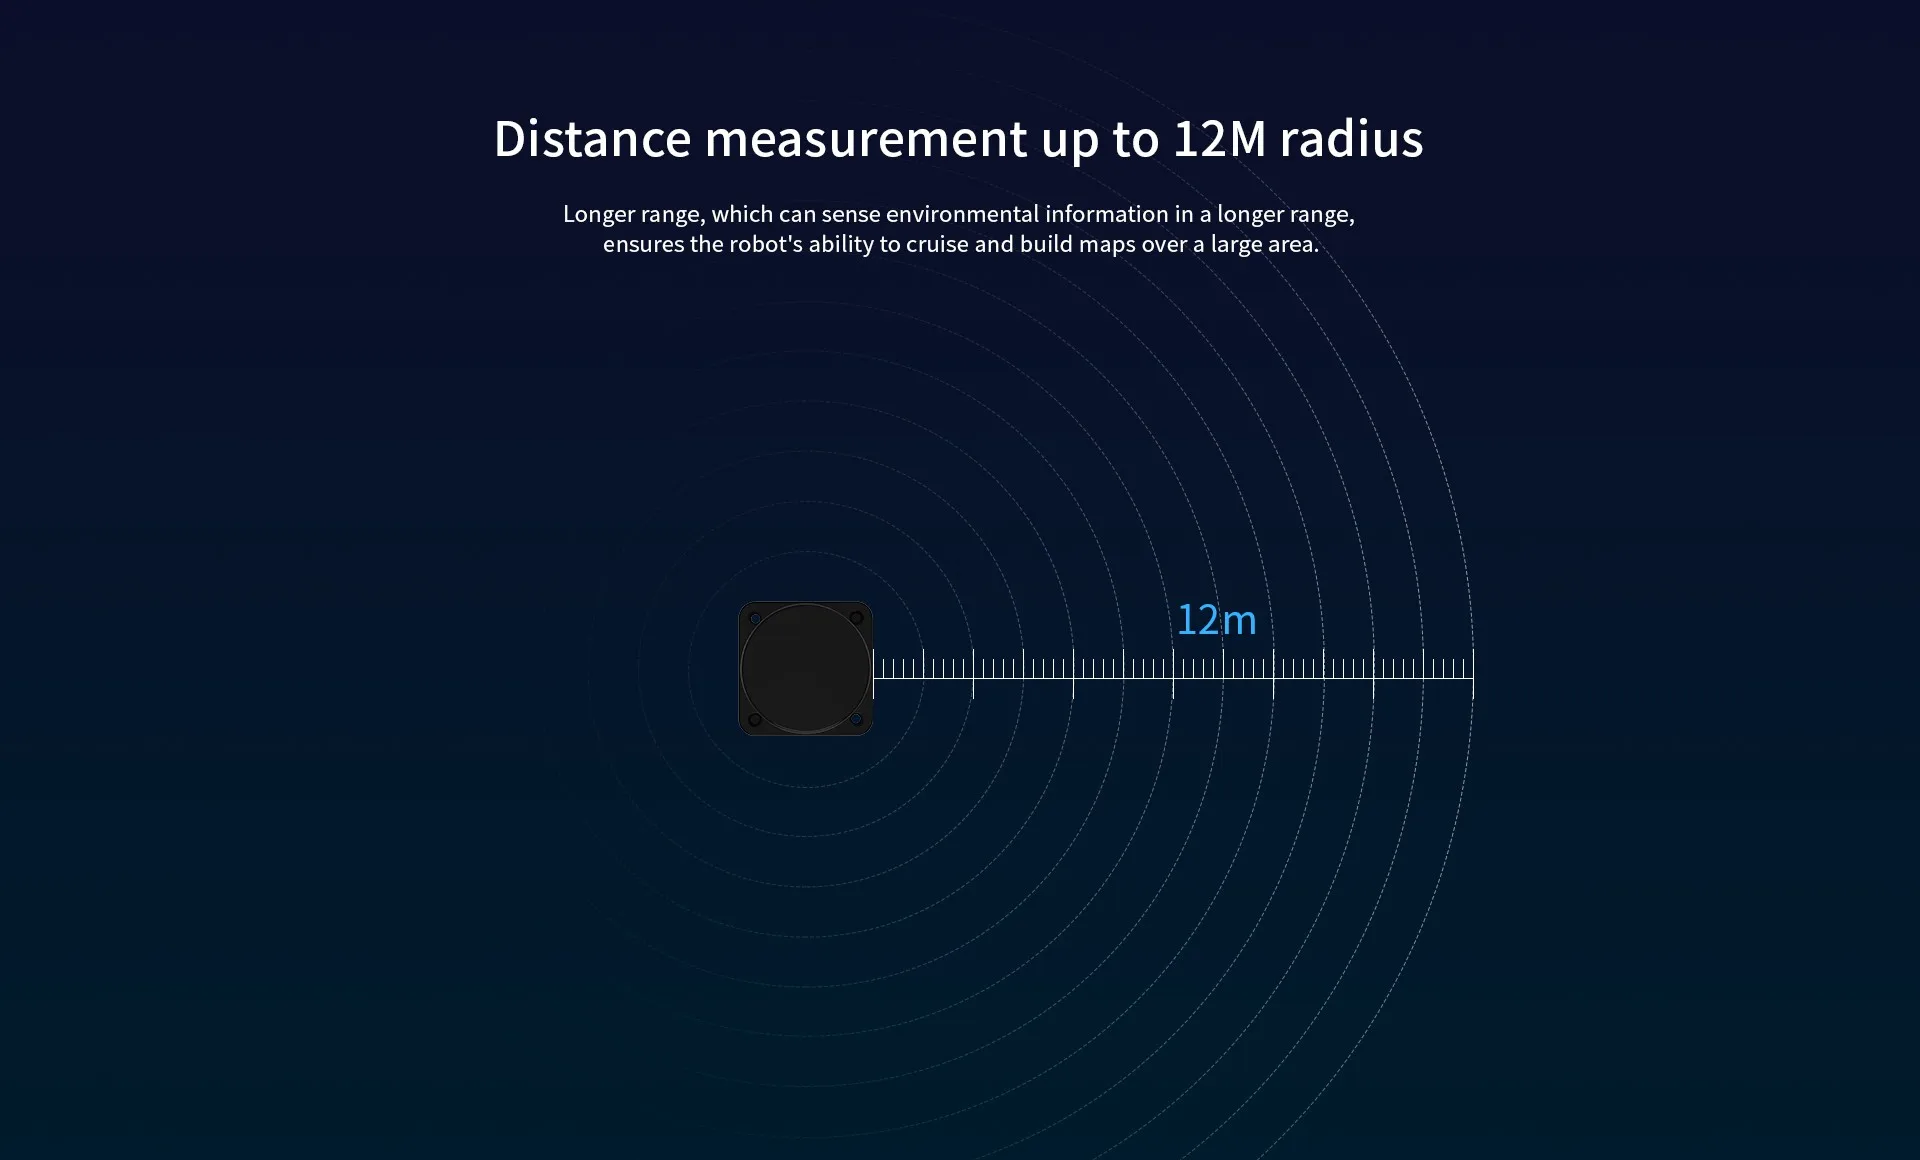
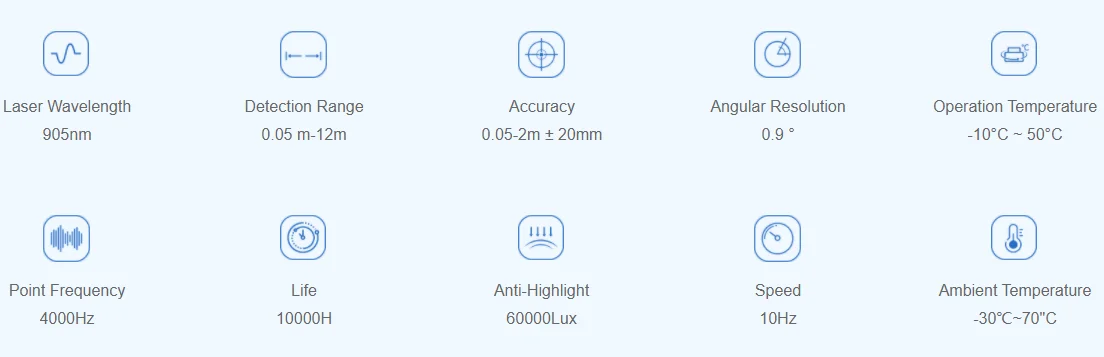
- مراجع D500: UART، 5 فولت، حتى 12 م
- إصدارات أخرى: استخدم مواصفاتها الخاصة
- المضيف، والطاقة المناسبة والتكامل: منفصل
اختر وحدة المسح لتجربة القياس التالية.
حدِّد الخيارات