






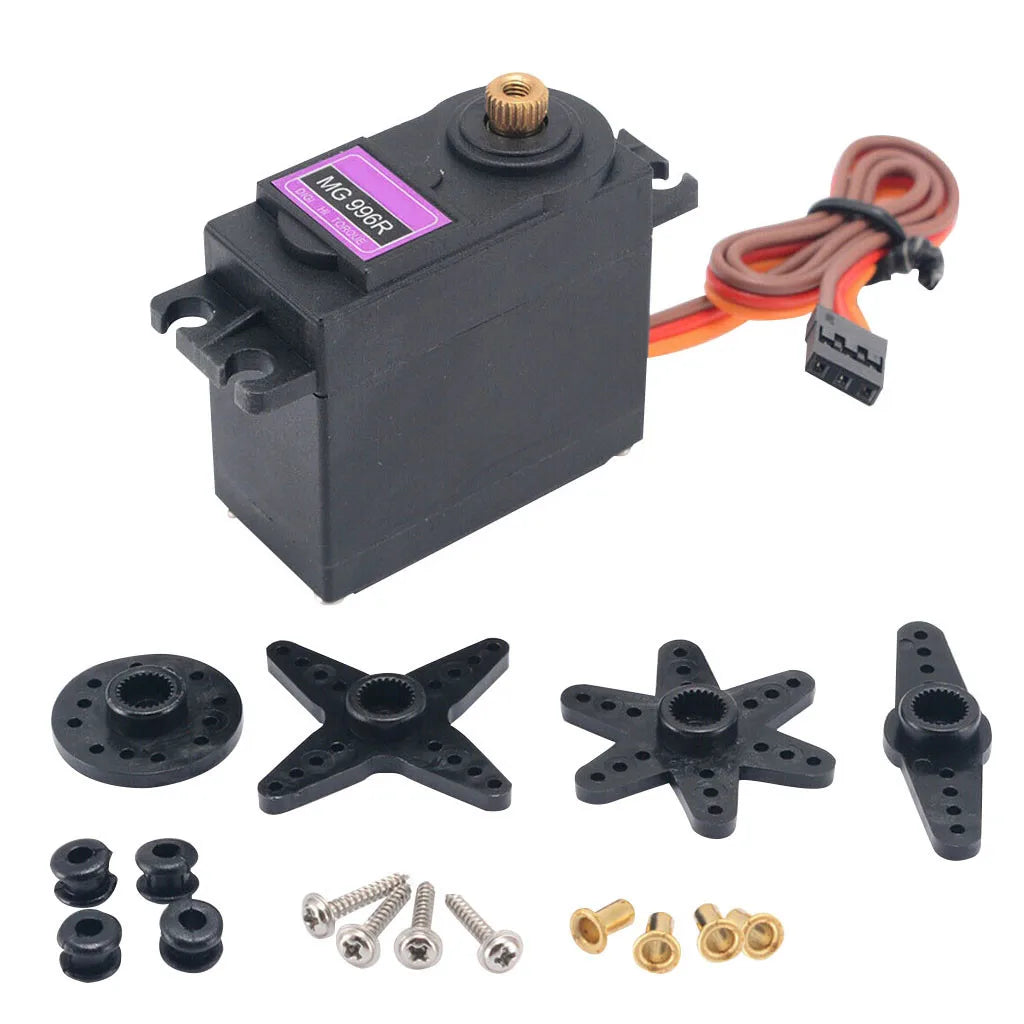


Robotergreifer- und Servokomponenten, verschiedene Optionen
Bauen Sie einen Roboter-Greifmechanismus mit der ausgewählten Klaue oder Servokomponente für ein programmierbares DIY-Projekt.
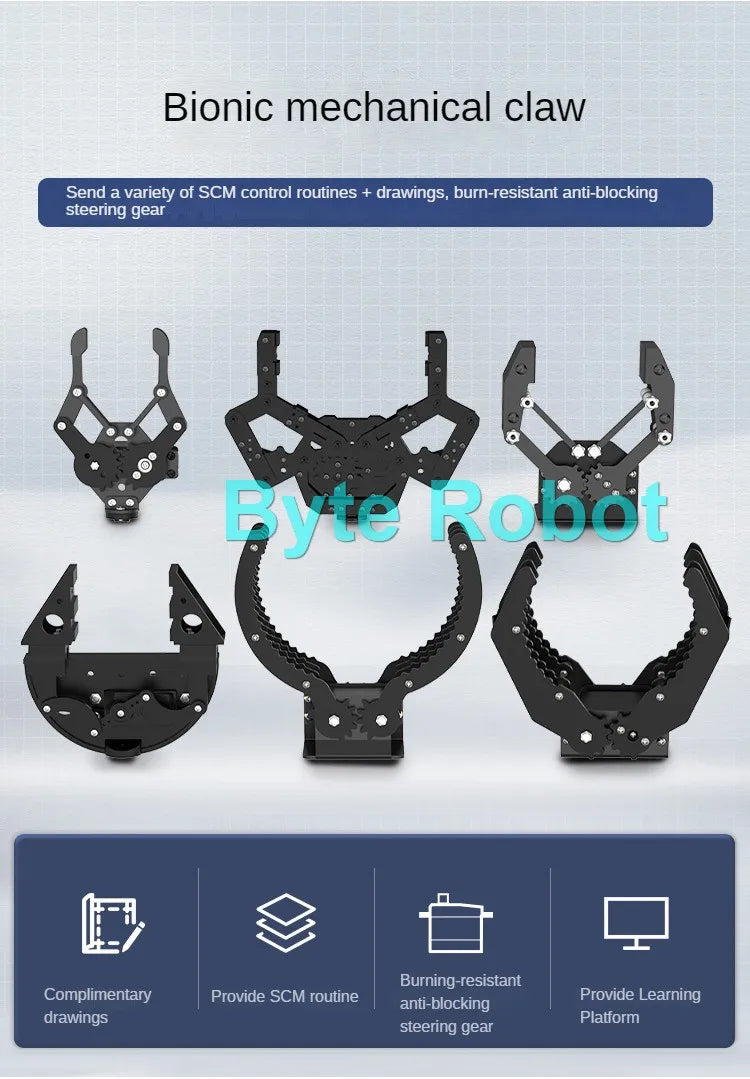
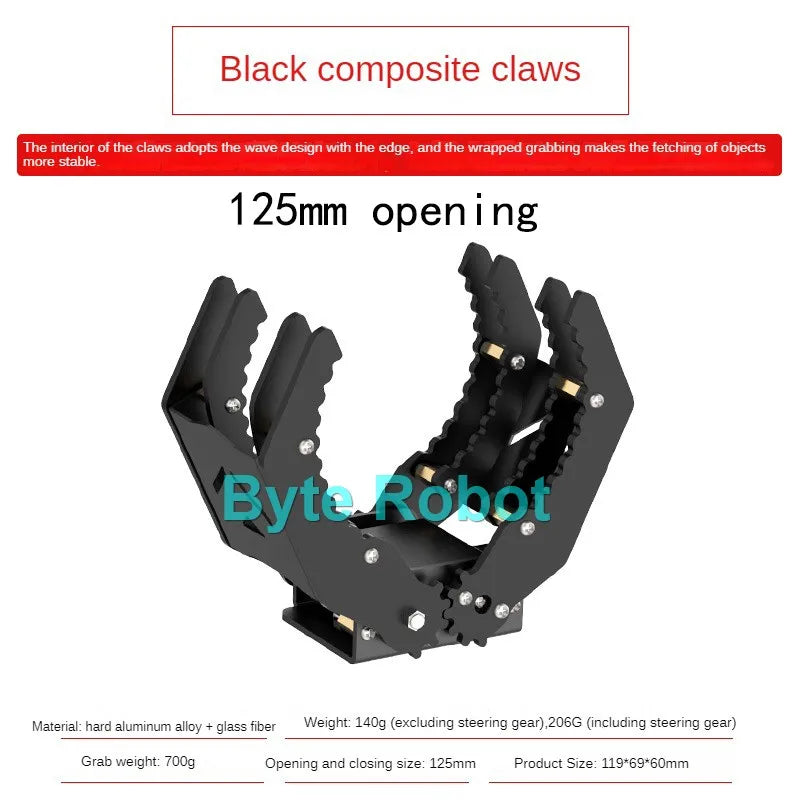
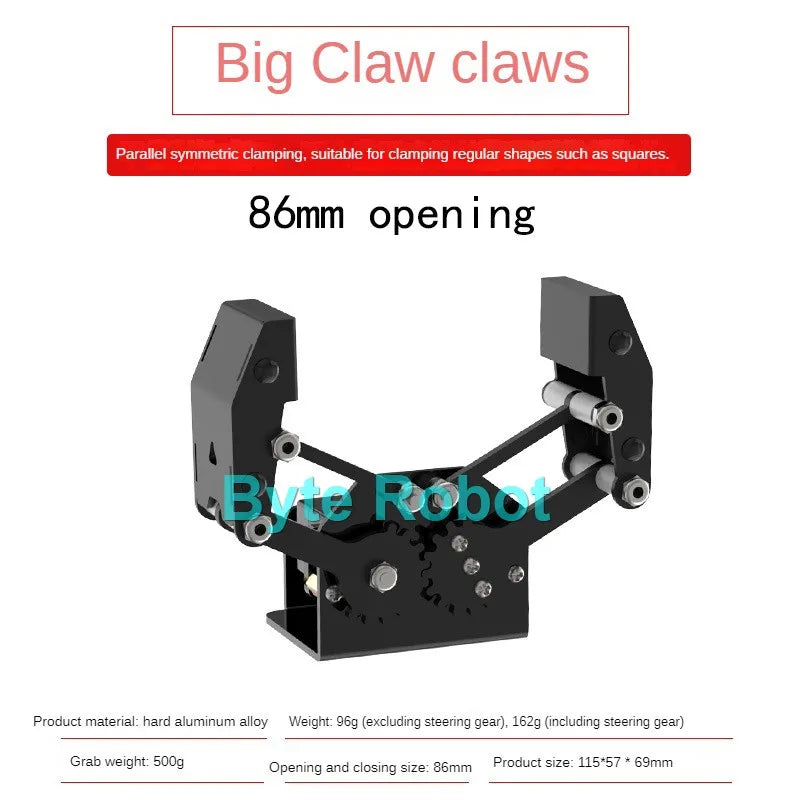
✅ Passen Sie den Greifer an das Objekt an - Verschiedene Klauenformen und Öffnungsbereiche ermöglichen es Ihnen, den Mechanismus für die jeweilige Aufgabe auszuwählen.
✅ Entwickeln Sie Ihre eigene Greifsteuerung - Servobasierte Komponenten unterstützen einen controllergesteuerten Öffnungs- und Schließvorgang.
✅ Kaufen Sie die benötigten Bauteile – durch die separate Auswahl von Servos und Greifern können Sie die benötigten Teile austauschen oder zusammenbauen.
Planen Sie den Mechanismus, bevor Sie die Teile auswählen.
Ein kleiner Roboter benötigt einen Greifer, der sowohl zum Objekt als auch zum Roboterarm passt. Beginnen Sie mit der erforderlichen Öffnung und Montage und passen Sie dann Servo, Stromversorgung und Steuersignale an diese Konstruktion an.
Wählen Sie die Option sorgfältig aus: Eine reine Servo-Auswahl ergibt keinen vollständigen Greifer oder Roboterarm. Montage und Programmierung sind erforderlich, und das Drehmoment des Servos entspricht nicht der Tragfähigkeit des fertigen Mechanismus.


Technische Details
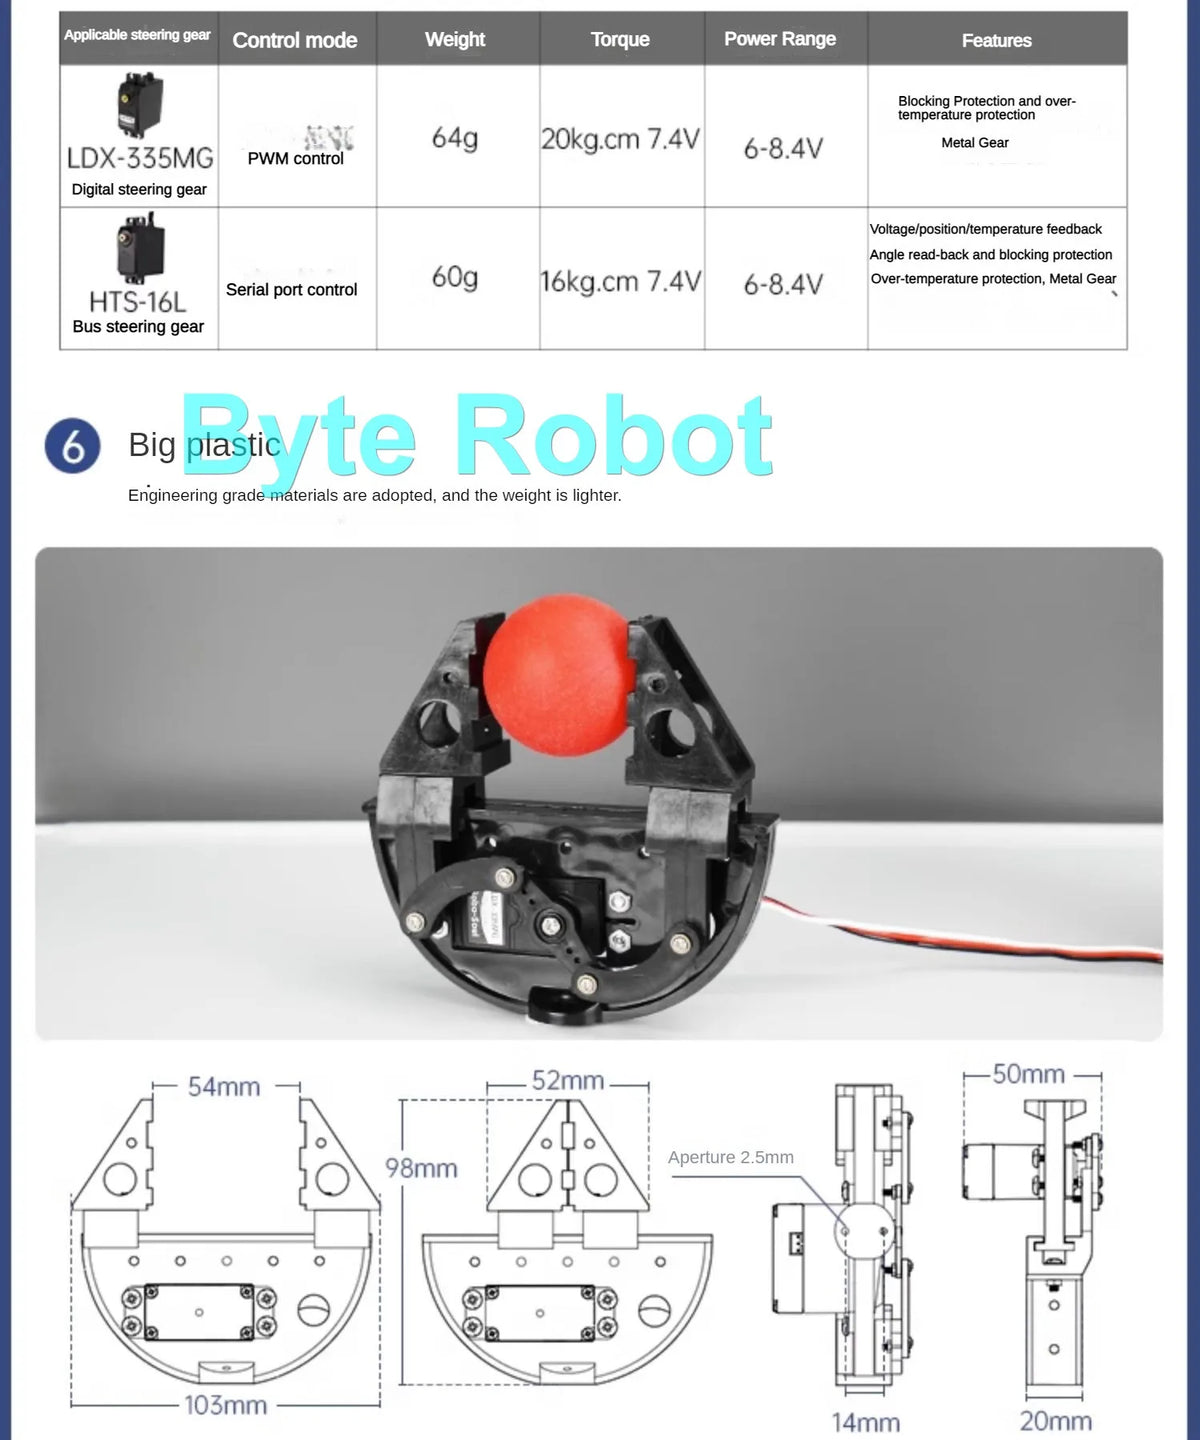
- Auswahlmöglichkeiten: Greiferausführungen 1-6, MG996R Servopaar oder DS3218 Servo
- Krallenmaterialien: Kunststoff oder Aluminium, je nach Ausführung
- Der Klemmbereich hängt von der gewählten Konstruktion ab.
- Steuerungsreferenzen: PWM / geeignetes Hostsystem
- Steuerung, passende Stromversorgung und kompletter Arm: separat
Wählen Sie die passende Greifkomponente für Ihr nächstes Roboterprojekt.
Optionen auswählen