


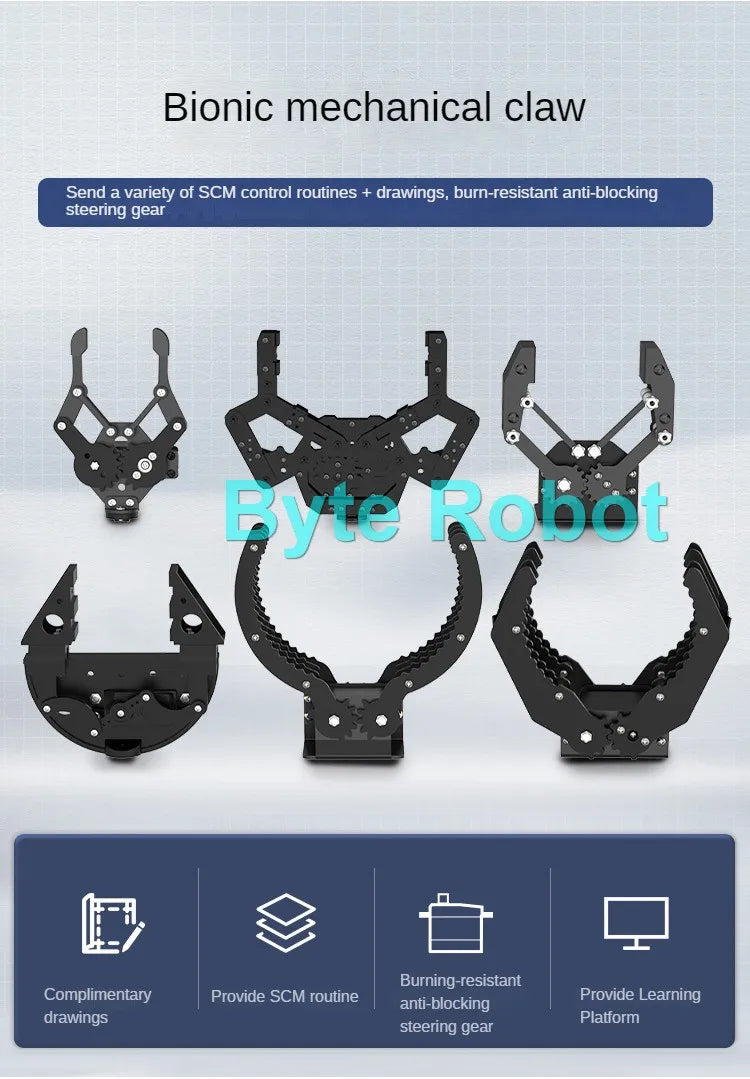




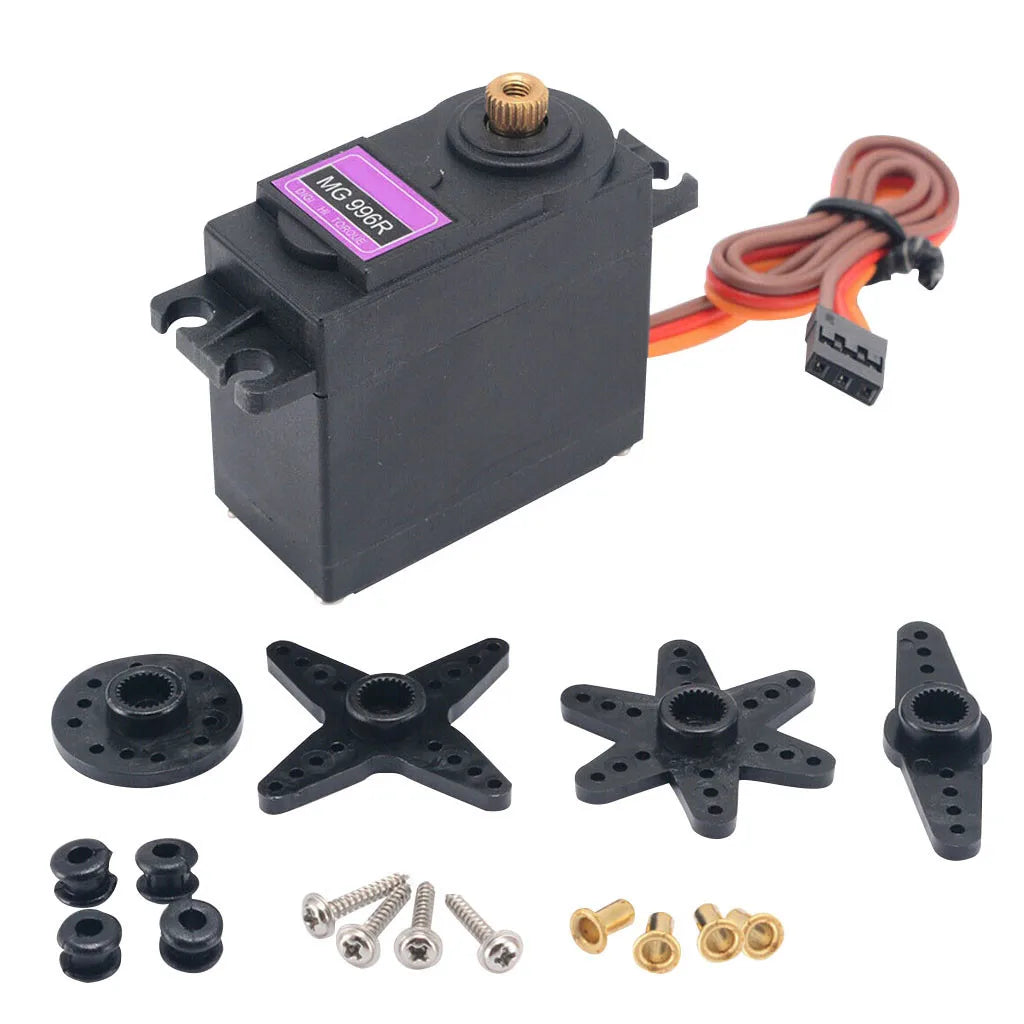


Opciones de pinza y componentes de servomotor para robot
Construye un mecanismo de agarre robótico con la pinza o el componente de servo seleccionado para un proyecto DIY programable.
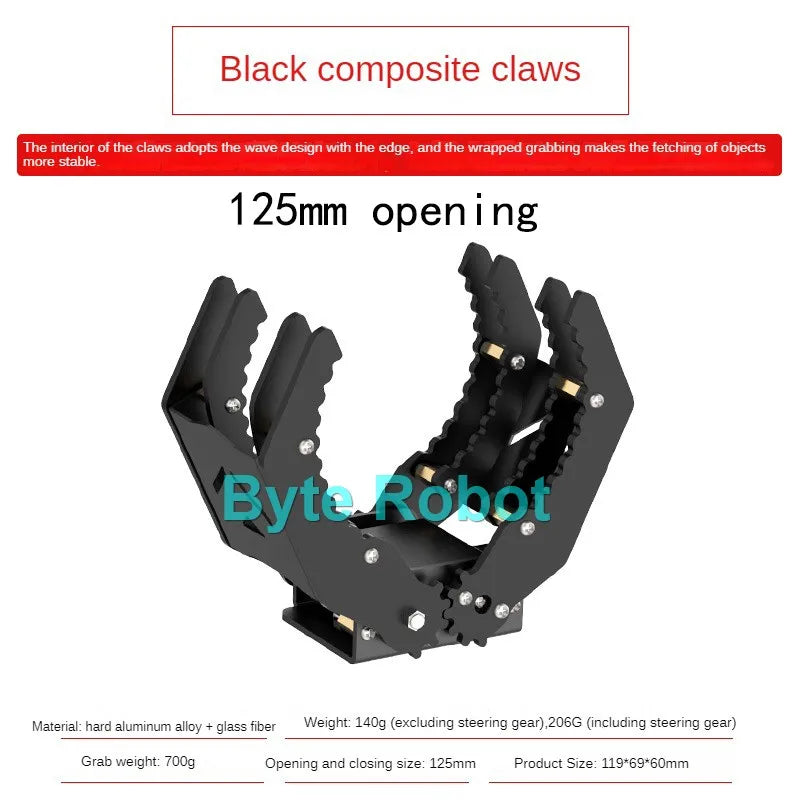
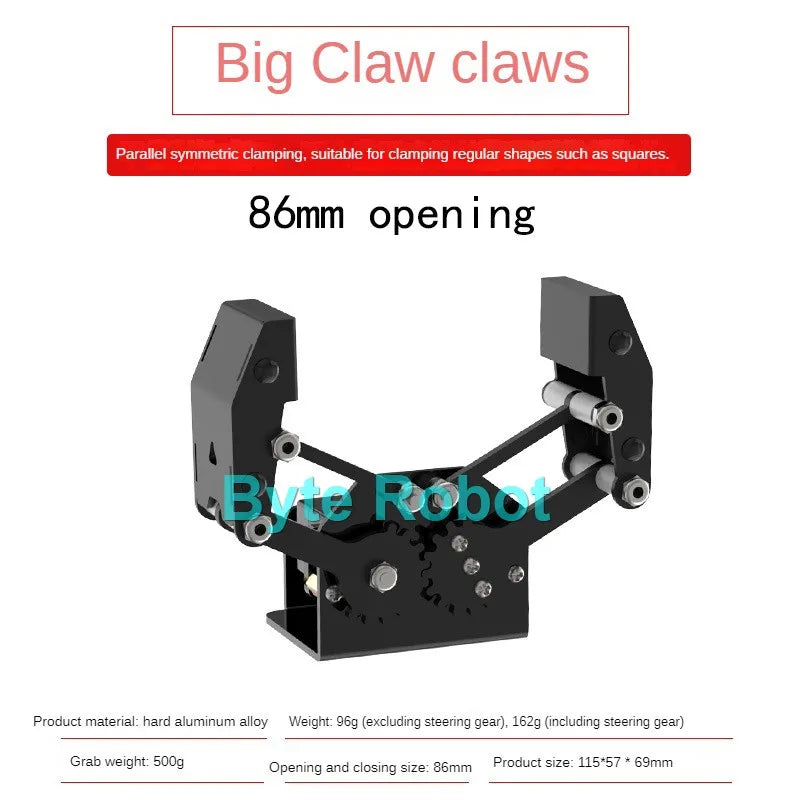
✅ Adapta la pinza al objeto - Varias formas de pinza y rangos de apertura te permiten seleccionar el mecanismo para la tarea.
✅ Desarrolla tu propio control de agarre - Los componentes basados en servo admiten un flujo de trabajo de apertura y cierre controlado por un controlador.
✅ Compra el componente de montaje requerido - Las selecciones separadas de servo y pinza te permiten reemplazar o ensamblar la pieza necesaria.
Planifica el mecanismo antes de elegir las piezas
Un robot pequeño necesita una pinza que se adapte tanto al objeto como al brazo mecánico. Empieza por la apertura y el montaje requeridos, y luego ajusta el servo, la alimentación y las señales de control a ese diseño.
Elige con cuidado la opción exacta: una selección solo de servo no es una pinza ni un brazo robótico completos. Se requieren montaje y programación, y el par de un servo no es la capacidad de carga útil del mecanismo terminado.


Detalles técnicos
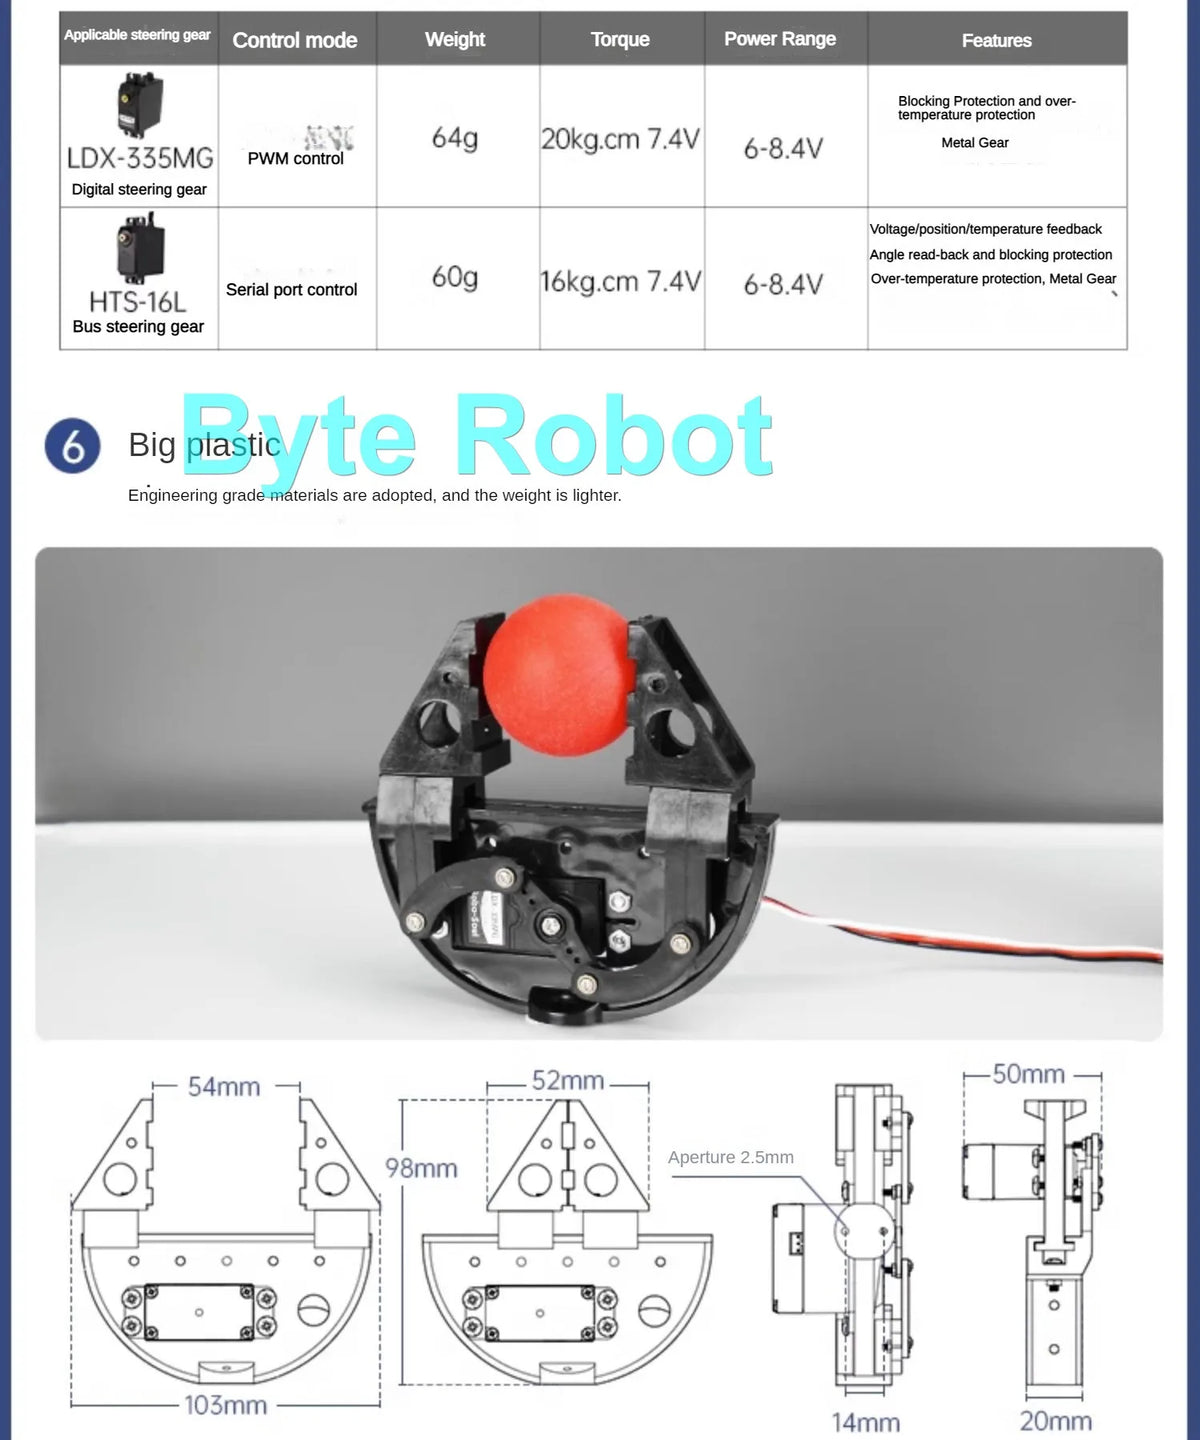
- Selecciones: diseños de pinza 1-6, par de servos MG996R o servo DS3218
- Materiales de la pinza: plástico o aluminio, según la versión
- El rango de sujeción depende del diseño seleccionado
- Referencias de control: PWM / sistema anfitrión adecuado
- Controlador, potencia coincidente y brazo completo: por separado
Elige el componente de agarre para tu próximo montaje de robótica.
Elige opciones